





Универсального робота испытали в прачечной — видео
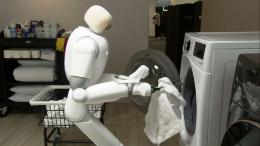
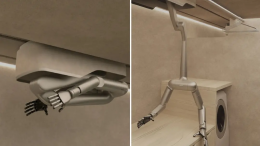
Калифорнийский стартап DYNA Robotics представил систему управления физическими агентами для сквозных рабочих процессов Dyna-2.1, которая обучается на примере человеческого опыта. Эффективность новинки продемонстрировал универсальный полугуманоидный робот Taku.
Имя робота происходит от японского слова Takumi, означающего «мастер-ремесленник». Ему пришлось спуститься в прачечную отеля, выстирать и сложить белье. Задача эта не так проста, какой кажется нам, людям. Цикл продолжительностью около часа состоит из 79 операций (открыть/закрыть дверцу машинки, положить и вынуть белье, сложить его и поместить на полку и т. д., и т. п.), и при надежности выполнения каждого шага менее 95% программа не может быть завершена без вмешательства человека.
Созданный для реальной работы, Taku передвигается на четырех колесах, а человекообразным его тело сделано выше пояса. Такая конфигурация наиболее удобна для прачечной, где механическому помощнику приходится постоянно перемещаться между позициями, расположенными на разной высоте: стиральные машины, стол, полки.
Важный момент, от которого в огромной степени зависит эффективность непрерывного производственного процесса — его нелинейность. Роботу все время приходится решать, переходить к следующей задаче, вернутся к текущей или вообще нарушить порядок. К тому же сбои и оплошности неизбежны — захват подхватывает два полотенца, угол подгибается, стопка наклоняется. Некоторые ошибки отменяют предыдущую работу — упавшее полотенце приходится возвращать в стирку, а стопка, оказавшаяся на полу, означает повтор всей стирки.
Цикл разбит на 13 точек принятия решений. Некоторые зависят от информации, которую робот видел минуты или часы назад, но не видит сейчас: когда запустилась стиральная машина, какие вещи в какой машине и на какой полке есть место.
В основе Dyna-2.1 — трехуровневая архитектура: визуально-языковой оркестратор принимает решения о следующем шаге, Dyna-2 генерирует движения, контроллер исполняет их. Dyna-2 предобучена примерно на миллионе часов видеозаписей человеческих движений в сочетании с данными роботов. Для точного управления телом тысячи параллельных симуляций Taku тренируются в NVIDIA Isaac Lab с помощью обучения с подкреплением.
Робот успешно справляется с длительными нелинейными процессами, а следующий шаг — сделать систему самосовершенствующейся, чтобы она обучалась на собственном рабочем опыте. Идея компании состоит в том, чтобы исключить участие человека на всех этапах — от создания роботов до их эксплуатации.