





Робот-собака собрал кубик Рубика весом 4,6 кг за девять минут: видео
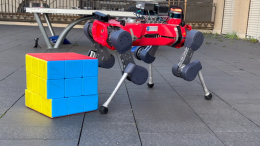
Инженеры Швейцарской высшей технической школы Цюриха (ETH Zurich) научили четвероногого робота ANYmal-D собирать гигантский кубик Рубика без помощи рук. Как сообщает команда исследователей, робот удерживал равновесие на трех опорах, пока четвертой ногой поворачивал грани головоломки весом около 4,6 кг. Он справился со всеми тремя попытками.
Как решить головоломку без рук
Роботу пришлось освоить так называемую педипуляцию — управление предметами с помощью ног. Для ANYmal-D это непростая задача. Чтобы повернуть одну из граней кубика, нужно зафиксировать остальные, приложить достаточное усилие и при этом не потерять равновесие.
Команда объединила несколько технологий. Компьютерное зрение помогало определять цвета на гранях и отслеживать состояние головоломки, а специальный алгоритм рассчитывал последовательность ходов. Для поиска решения использовали алгоритм Коциембы, применяемый при сборке кубика Рубика.
Но вычислить правильные ходы недостаточно — их еще нужно выполнить физически. Робот должен был точно поставить лапу, приложить нужное усилие и не сдвинуть лишние элементы. Ошибка могла нарушить последовательность и заставить его корректировать действия.
Робот учился на собственных ошибках
Управлять движениями ANYmal-D научили с помощью обучения с подкреплением. В ходе тренировок робот пробовал разные действия и постепенно осваивал те, которые приводили к нужному результату. Исследователи также использовали моделирование и подход «учитель — ученик», при котором обученная стратегия переносится на другую модель управления.
В итоге робот решил кубик во всех трех проведенных испытаниях. Каждая попытка занимала от восьми до девяти минут и требовала примерно 30 отдельных действий.
Зачем роботу умение работать ногами
Эксперимент интересен не только самой головоломкой. Четвероногие роботы обычно используют ноги для передвижения, но в некоторых ситуациях они могут пригодиться и для работы с предметами.
Например, робот сможет попробовать повернуть вентиль, сдвинуть препятствие или открыть дверь, не прибегая к дополнительным манипуляторам. Это потенциально позволит создавать более простые и легкие машины для осмотра промышленных объектов, технического обслуживания и поисково-спасательных работ.
Пока решение кубика Рубика остается демонстрацией возможностей технологии, а не готовым универсальным навыком. Однако эксперимент показывает, что робот может не только сохранять равновесие в сложных условиях, но и выполнять точные манипуляции, используя собственные конечности.