





Создан летающий робот в форме кленового семени — видео
Кажется, чем меньше движущихся частей — тем проще. Ан нет — взять хотя бы дрон. У него несколько пропеллеров — чтобы создавать тягу, подъемную силу, маневрировать и стабилизировать положение. Аппарату с единственным приводом куда сложнее исправить ситуацию, когда его сносит с курса, когда он сталкивается с турбулентностью или достигает физических пределов своего мотора.
В Сингапурском университете технологий и дизайна (SUTD) разработали предиктивную модель управления, которая делает жизнеспособной и такую минималистичную конструкцию. Летающий робот в форме кленового семени описан в журнале IEEE Transactions on Robotics.
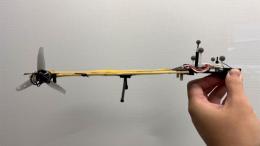
Разработка получила название SAM — Samara Seed-Inspired Single-Actuator Monocopter (одноприводный монокоптер, вдохновленный семенем клена). Это однокрылое устройство, которое удерживается в воздухе благодаря авторотации.
В основе управления движения этим дроном — сочетание нелинейного модельно-предиктивного управления (NMPC), которое предсказывает положение аппарата в следующее мгновение, с инкрементальной нелинейной динамической инверсией (INDI) — обратной связью в реальном времени для быстрых поправок на случай возмущений или ошибок моделирования.
«Эта работа отражает подход SUTD к инженерии: мы отталкиваемся от реального физического принципа — в данном случае от пассивного вращательного движения семени клена — и сочетаем его с продвинутым управлением, чтобы сделать систему полезной. Задача не просто в том, чтобы построить маленького летающего робота, а в том, чтобы понять, как конструкция, динамика и вычисления могут работать вместе в системе с жесткими ограничениями», — сказал инженер Фун Шаохуэй, руководивший исследованием.
Три модели для испытаний
Для проверки модели провели летные эксперименты с тремя версиями SAM — короткокрылой, длиннокрылой и сверхлегкой. Короткокрылый и длиннокрылый SAM тестировали на круговой траектории, «восьмерке» и наклонной окружности, в том числе на траекториях, которые в определенных точках требовали от привода большего, чем платформа физически могла обеспечить. Их также испытывали при ветровых возмущениях, создаваемых вентилятором. Сверхлегкий SAM оценивали на круговой траектории и с полезной нагрузкой массой 5 г.
Во всех опытах гибрид NMPC+INDI превзошел контроллер на основе дифференциальной плоскостности с INDI, взятый в качестве эталона. Среднеквадратичная ошибка положения снизилась до 39,5% для длиннокрылого SAM и до 37,2% для короткокрылого. У сверхлегкого SAM зафиксировано снижение ошибки скорости до 43,5%.
Основной результат исследования — не в том, что сконструированы дроны-семена, а в том, что оно доказало: лучшее управление может сделать механически простых летающих роботов более способными без добавления моторов или движущихся частей.
Что дальше
Технология пока остается экспериментальной. Летные испытания проводились в помещении с использованием системы захвата движения OptiTrack и внешних вычислений. В перспективе будут изготовлены собственные прототипы, которые сосредоточат большую часть аппаратного и программного обеспечения на борту.
«Привлекательность SAM в том, что он сочетает предельную механическую простоту с пассивной устойчивостью вращающегося семени клена. Это делает его необычным летающим роботом — эффективным, легким и потенциально масштабируемым, но при этом очень сложным в управлении. Улучшая управление, мы открываем путь к будущим роям таких минималистичных устройств для задач вроде экологического мониторинга и наблюдения за климатом», — подытожил Фун.