





Создан первый в мире мотор в форме нити — видео
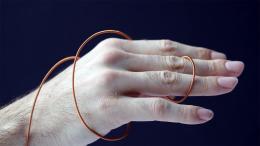
В 2023 году в Федеральной политехнической школе Лозанны (EPFL) разработали первый в мире насос в форме волокна. Гибкая трубка насоса способна самостоятельно создавать давление и поток жидкости, может вшиваться в умную ткань для циркуляции жидкости с целью терморегуляции и тактильной обратной связи или для питания носимых вспомогательных устройств.
Теперь та же Лаборатория мягких преобразователей Инженерной школы EPFL представила FiberMotor — мотор в виде нити, который напрямую преобразует электрическую энергию в движение. Разработка описана в Advanced Materials.
Она представляет собой два коаксиальных полых волокна, вставленных одно в другое, толщиной от 1 до 3 мм. Вокруг каждого из них тонким медным проводом плотно намотаны электроды, на которые подают высокое напряжение. Оно порождает электростатические силы, которые раз за разом притягивают волокна друг к другу, заставляя внутреннее волокно скользить внутри внешнего — примерно так, как это происходит в телескопической антенне.
«Наш FiberMotor — первый скользящий мотор в формате волокна. Он развивает усилие, достаточное для привода устройств в мягкой робототехнике, оставаясь при этом бесшумным, гибким и двунаправленным», — говорит заведующий лабораторией профессор Герберт Ши, руководивший исследованием.
Многие повседневные движения — подъем, толкание, тяга — основаны на линейном, а не вращательном перемещении. Воспроизвести такое движение в носимой робототехнике непросто, поскольку моторы, способные обеспечить линейное движение, обычно требуют жестких редукторов, передач и других громоздких компонентов. Были разработаны так называемые «искусственные мышцы», но их диапазон движения ограничен свойствами материала. Амплитуда движения FiberMotor ограничена только длиной самих волокон.
Отсутствие редукторов и передач также делает устройство обратно управляемым — то есть его можно безопасно переместить встречным усилием. Это облегчает применение новинки в одежде, экзоскелетах и других сферах, связанных с движением человека. Например, если пользователь неожиданно двинется или потянет в сторону, противоположную направлению привода FiberMotor, волокна устройства просто проскользнут друг относительно друга, а не заблокируются.
В лабораторных демонстрациях отдельные FiberMotor удерживали статическую нагрузку, эквивалентную примерно 75 граммам. При объединении в пучок четыре мотора развивали усилие, достаточное, чтобы поднять плитку шоколада массой 46 граммов и согнуть роботизированный палец с тросовым приводом.
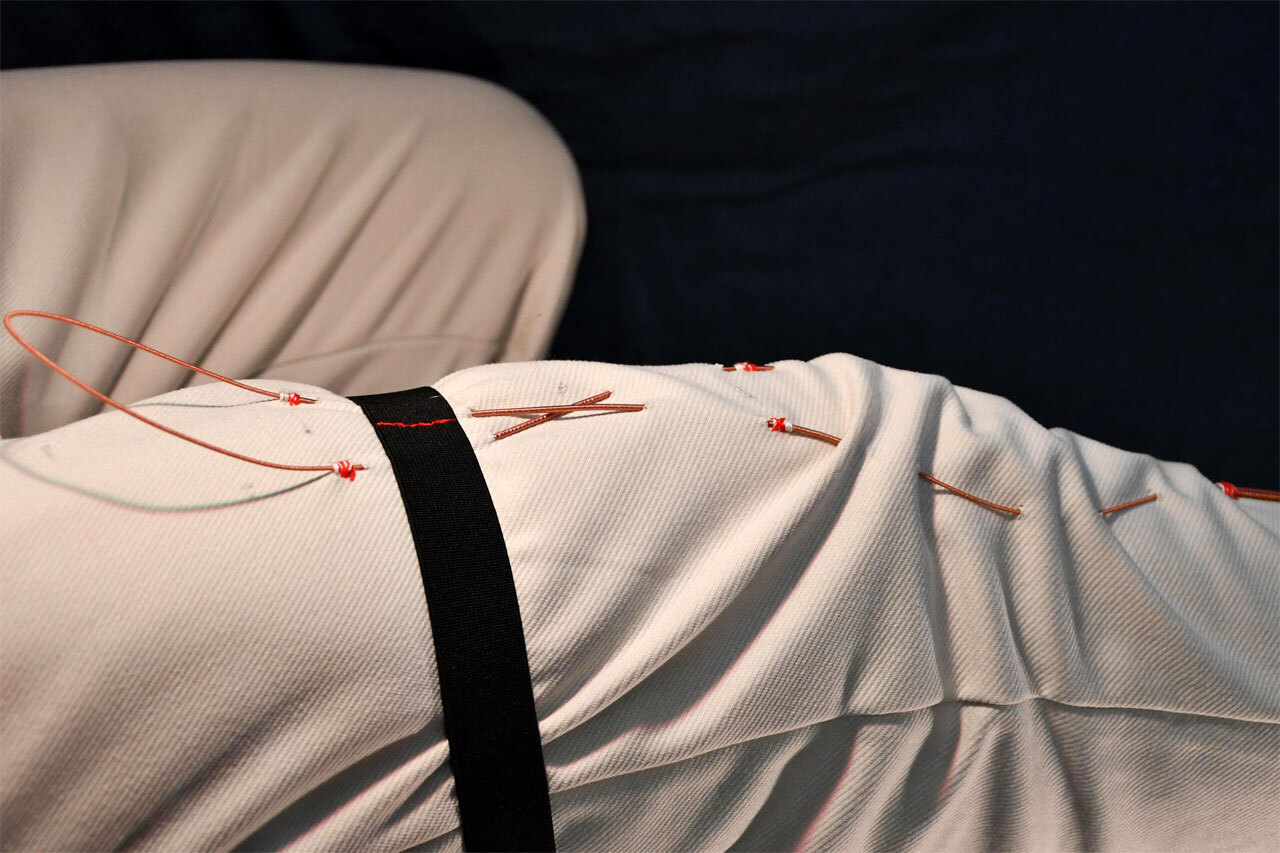
Для другого эксперимента нитью-мотором прошили штаны и убедились, что сгибание одетой в них ноги не портит FiberMotor. Тонкие и легкие движущие волокна можно равномерно распределять по всей умной ткани, а не концентрировать усилие в одном жестком моторном блоке.
Разработчики планируют повысить производительность и долговечность FiberMotor за счет еще более тонких электродов, состоящих в основном из изоляторов, и оптимизированных материалов; предполагается также внедрение обратной связи о положении и движениях пользователя.
В перспективе такие линейные скользящие двигатели могут найти применение в умном текстиле, мягких экзоскелетах, легких протезах, перчатках с тактильной обратной связью и т. п. Первый автор работы Сильвен Шаллер уже основал стартап Elecsyor для коммерциализации технологии.