





Микроробот размером со скрепку научился самостоятельно ориентироваться в полете
Инженеры Массачусетского технологического института (MIT) оснастили летающего микроробота собственными датчиками и миниатюрным вычислительным модулем. Теперь аппарат размером с микрокассету способен самостоятельно оценивать свое положение в воздухе, следовать сложному маршруту и точно приземляться на цветок подсолнуха. Результаты исследования опубликованы в журнале Science Robotics.
Раньше подобные микророботы могли быстро летать и выполнять сложные маневры, но для навигации им требовалась внешняя система камер, отслеживающая движение в лаборатории. Устройство несло слишком мало полезной нагрузки, чтобы вместить электронику. Новая разработка позволяет отказаться от такой системы, хотя до полностью автономного полета еще далеко: микроробот пока получает питание от внешнего источника.
Искусственные мышцы увеличили на 50%
Аппарат весит меньше обычной скрепки и приводится в движение четырьмя машущими крыльями. Их работу обеспечивают мягкие искусственные мышцы — актуаторы, которые быстро сокращаются и заставляют крылья двигаться.
Чтобы разместить на борту электронику, исследователи изменили конструкцию приводов. Они увеличили их размеры на 50%, но при этом подъемная сила робота выросла на 46%. Соотношение подъемной силы к весу достигло 1,9 — этого оказалось достаточно, чтобы аппарат мог нести дополнительное оборудование.
Весь электронный модуль весит всего 244 миллиграмма. В него входят три датчика и микроконтроллер. Инерциальный измерительный блок определяет наклон и положение робота, оптический датчик оценивает скорость и перемещение относительно поверхности, а дальномер измеряет высоту над землей.
Данные поступают в бортовую систему, которая быстро рассчитывает положение и ориентацию аппарата. Инженеры упростили алгоритмы, чтобы сократить время вычислений. Оказалось, что частые оценки положения дают лучший результат, чем более точные, но редкие расчеты.
«Мы потратили много времени на подбор датчиков и алгоритмов оценки положения, чтобы свести к минимуму отклонение от курса. Теперь точность позиционирования нашего робота сопоставима с полетом под контролем бортовых камер», — рассказал аспирант MIT И-Хсуань Сяо.
Микроробот сел на подсолнух
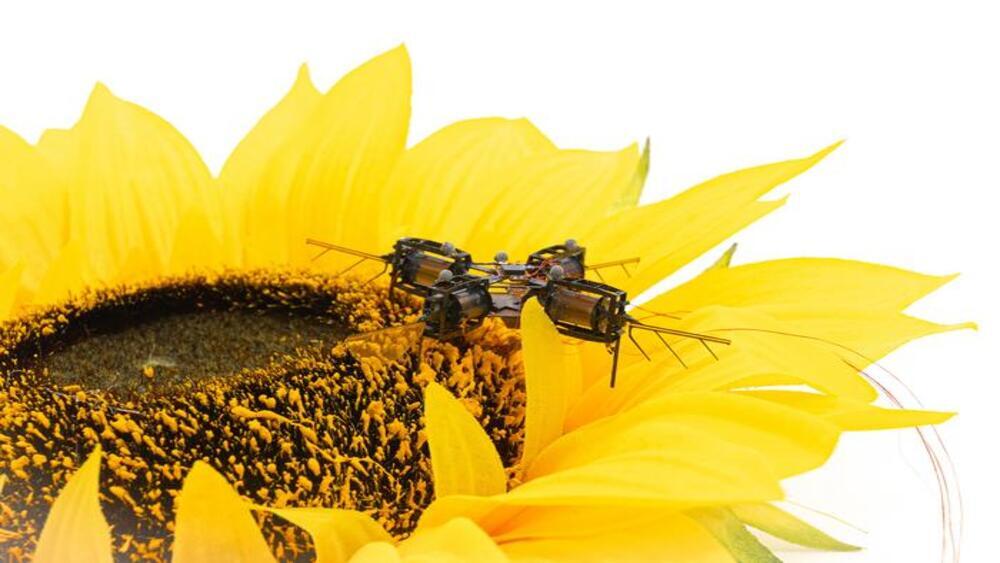
В ходе испытаний аппарат зависал на разной высоте и перемещался между заданными точками. Погрешность определения его положения составляла всего несколько сантиметров.
В одном из экспериментов исследователи с помощью джойстика задавали роботу направление и точки маршрута. Он облетел несколько растений и аккуратно приземлился на подсолнух. Это продемонстрировало возможности технологии для будущего применения в сельском хозяйстве, например для искусственного опыления растений.
«Это действительно важная веха для исследовательского сообщества. Впервые продемонстрирован летающий микроробот, который самостоятельно получает информацию об окружающей среде и обрабатывает ее на борту», — отметил руководитель проекта Кевин Чен, доцент MIT.
По его словам, небольшие аппараты могут оказаться полезны там, где крупным роботам трудно работать, например при опылении растений или наблюдении за промышленными объектами.
Пока микроробот не способен самостоятельно распознавать цветы и обходить препятствия. Для этого исследователи планируют установить на него камеру. Еще одна задача — разместить на борту аккумулятор и электронику питания, чтобы аппарат мог летать без проводного подключения. В перспективе такие устройства смогут перемещаться между растениями, опылять цветки и следить за состоянием посевов.