





В Токио создали роботизированные ноги с искусственными мышцами и связками: видео
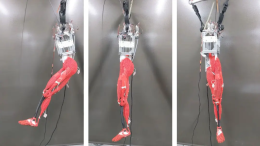
Исследователи Токийского университета разработали полноразмерную роботизированную ногу, в которой напечатанные на 3D-принтере детали имитируют механические свойства человеческих мышц, сухожилий и связок. Для их изготовления ученые использовали один гибкий пластик, а нужную эластичность или жесткость получали за счет изменения формы и плотности печатных структур. Результаты опубликованы в журнале Advanced Intelligent Systems.
Одна основа — разные свойства
Основным материалом стал термопластичный полиуретан (TPU). Он достаточно гибкий, чтобы деформироваться под нагрузкой, но его механические свойства можно менять с помощью геометрии деталей. Например, более мягкие структуры напоминают мышцы по способности растягиваться и возвращаться в исходное состояние. Уплотненные элементы с толстыми перемычками получаются жестче и выполняют функцию сухожилий.
Для этого исследователи меняют плотность внутренней решетки и толщину ее соединительных элементов. Так из одного пластика можно создавать детали с разными характеристиками, не подбирая отдельный материал для каждой части роботизированного тела.
Отдельные элементы имитируют связки. Они ограничивают движение в тазобедренных, коленных и голеностопных суставах, помогая удерживать их в заданных пределах. Подошвы стоп также напечатаны из TPU, но имеют амортизирующую структуру, которая смягчает контакт с поверхностью.
При этом напечатанные детали не сокращаются самостоятельно, как настоящие мышцы. Они лишь растягиваются и деформируются под действием внешней силы, обеспечивая пассивную упругость и поддержку.
Как двигается робот
За движение ног отвечают электродвигатели, установленные на каркасе таза. Они вращают шкивы и натягивают тросы, проложенные внутри специальных оболочек — тросовых приводов Боудена. Тросы тянут напечатанные «мышцы» и приводят конечности в движение.
Размещение двигателей выше, на корпусе, позволяет уменьшить массу самих ног. Это важно для шагающих роботов: чем тяжелее конечности, тем больше усилий требуется для их перемещения.
В конструкции таким образом разделены две функции. Двигатели создают усилие, необходимое для движения, а гибкие детали из TPU обеспечивают упругость, жесткость и ограничение подвижности суставов.
Во время экспериментов роботизированная система выполняла шаговые движения, но пока с внешней поддержкой. Конструкцию подвесили так, чтобы часть веса приходилась на опору, а корпус не мог свободно вращаться. Ноги двигались по заранее заданным командам, регулирующим длину тросов. Это позволило проверить согласованность движений, не решая одновременно более сложную задачу удержания равновесия.
До самостоятельной ходьбы еще далеко
У разработки остаются технические ограничения. Печать отдельных искусственных мышц занимает от 20 до 40 часов. Кроме того, трение внутри тросовых приводов затрудняет точное управление, а механические свойства TPU могут меняться при многократных нагрузках.
Поэтому продемонстрированные шаги пока не означают, что робот способен самостоятельно ходить или сохранять равновесие без подвески. Для этого исследователям предстоит усовершенствовать систему управления и добиться более надежной работы гибких элементов.
Главный результат проекта — способ создавать разные элементы роботизированного опорно-двигательного аппарата из одного материала. Изменяя структуру печати, инженеры могут задавать деталям свойства, характерные для мышц, сухожилий и связок, не используя для каждой из них отдельный материал.