





Робота-поводыря научили двигаться в густой толпе
Исследователи из Университета Эребру (Швеция) разработали систему навигации для роботов, которая поможет им передвигаться при большом скоплении людей. Машина анализирует поведение окружающих и предсказывает направления их движений. В будущем технологию можно будет применять при разработке роботов-помощников, сопровождающих людей с нарушениями зрения в общественных местах, таких как вокзалы и в аэропорты. Разработка описана в докторской диссертации по компьютерным наукам, защищенной аспирантом университета, Юфэем Чжу в 2026 году.
Как научить робота не теряться в толпе
Обычно навигационные системы роботов рассматривают каждого человека как отдельное препятствие, которое нужно обойти. Такой подход представялет большую проблему, если машине предстоит работать в толпе. Если свободного пространства для маневра не останется, робот может не расчитать безопасный маршрут и «зависнуть». Чтобы решить эту проблему, ученые предлагают научить роботов вести себя как обычные пешеходы: двигаться вслед за людским потоком, обходить встречных прохожих и при необходимости менять направление.
Разработанную систему назвали HiCrowd. Ее основу составляют так называемые «карты динамики». Обычные карты показывают только неподвижные объекты, такие как стены и двери. Карты динамики позволяют отслеживать перемещения людей в одном и том же месте в различное время. Робот запоминает характерные маршруты людей и может предсказать, куда они направятся. Эту информацию машина использует, чтобы выбрать оптимальную траекторию движения в толпе.
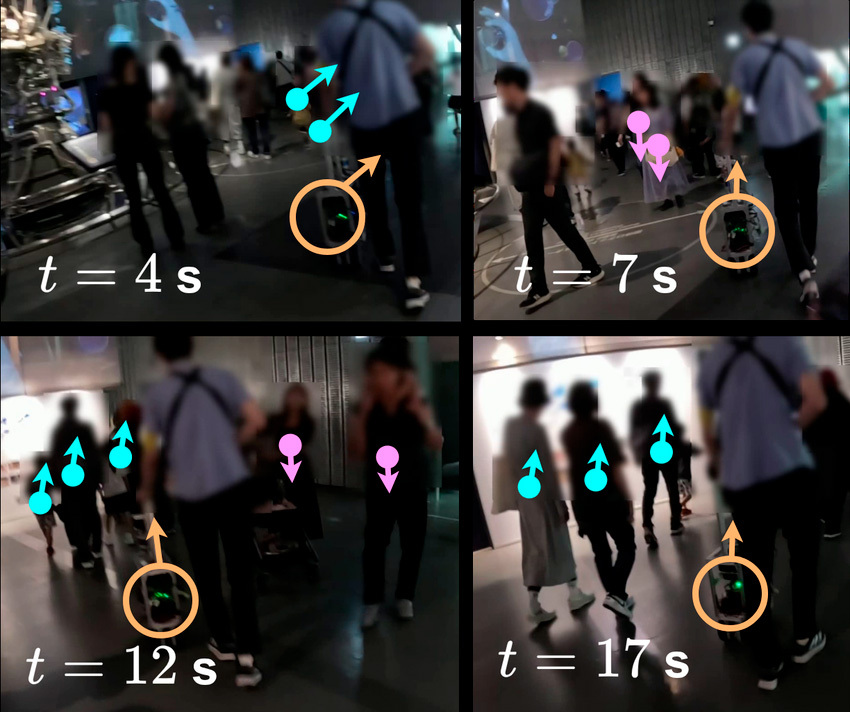
«Это похоже на то, как новичок осваивается в незнакомом городе: сначала наблюдает за местными жителями, а затем перенимает их привычки», — объясняет автор разработки доктор Юфэй Чжу.
Как прошли испытания системы
Технологию испытали в японском научном музее Mирайкан в Токио и на выставке Всемироной выставке (ЭКСПО) 2025 в Осаке. Робот размером с небольшой чемодан должен был пробираться сквозь толпы посетителей.
«Во время одного из испытаний робот пересекал переполненный зал вслед за группой людей. Когда посетители внезапно повернули направо, робот последовал за ними. При этом машина не могла знать, почему люди изменили направление движения. Оказалось, что навстречу шла большая толпа. Следуя за посетителями, робот сумел благополучно обогнуть встречный поток людей», — рассказывает Юфей Чжу.