





Создан крошечный робот-амфибия, который прыгает, как лягушка: видео
Инженеры из Мичиганского университета и Калифорнийского университета в Лос-Анджелесе собрали небольшого робота, который помещается на ладони и весит всего 98,2 грамма. Аппарат скачет по твердой поверхности, а если установить на него дополнительные лопасти, он сможет плыть. У робота эластичные конечности. Это нужно, чтобы выяснить, помогут ли упругие конструкции небольшим машинам без крупных моторов делать мощные рывки. В перспективе такие технологии позволят маленьким роботам преодолевать препятствия и выбираться из мягкого или грязного грунта. Исследование опубликовано в журнале Science Advances.
Как работает аппарат
На земле робот опирается на две гибкие задние конечности, которые помогают ему скакать по траве, песку и небольшим ступенькам. Секрет конструкции заключается в упругих стержнях. Моторы медленно закручивают и изгибают их, накапливая энергию. В критический момент стержень резко меняет форму, бьет о землю и выбрасывает машину вперед. Затем мотор прокручивается назад и готовит конечность к следующему прыжку.
«Обычно с традиционными моторами движение получается относительно равномерным, словно колесо крутится с одной скоростью, — объясняет инженер М. Халид Джавед из Калифорнийского университета в Лос-Анджелесе. — Но бывают случаи, когда роботу нужен внезапный прилив мощности, например чтобы перепрыгнуть препятствие или перебраться через грязный грунт».
Исследование началось с простого вопроса. Что произойдет, если скрутить концы изогнутого гибкого стержня? Иногда он плавно меняет форму. В других условиях сначала копит энергию, а потом внезапно щелкает и принимает новое положение. Главная сложность была в том, чтобы предсказать этот момент. Чтобы определить условия плавного изгиба и внезапного щелчка, ученые объединили математические модели, компьютерные симуляции и опыты с роботами. На основе полученных расчетов были сделаны эластичные спиральные конечности аппарата.
Что умеет робот
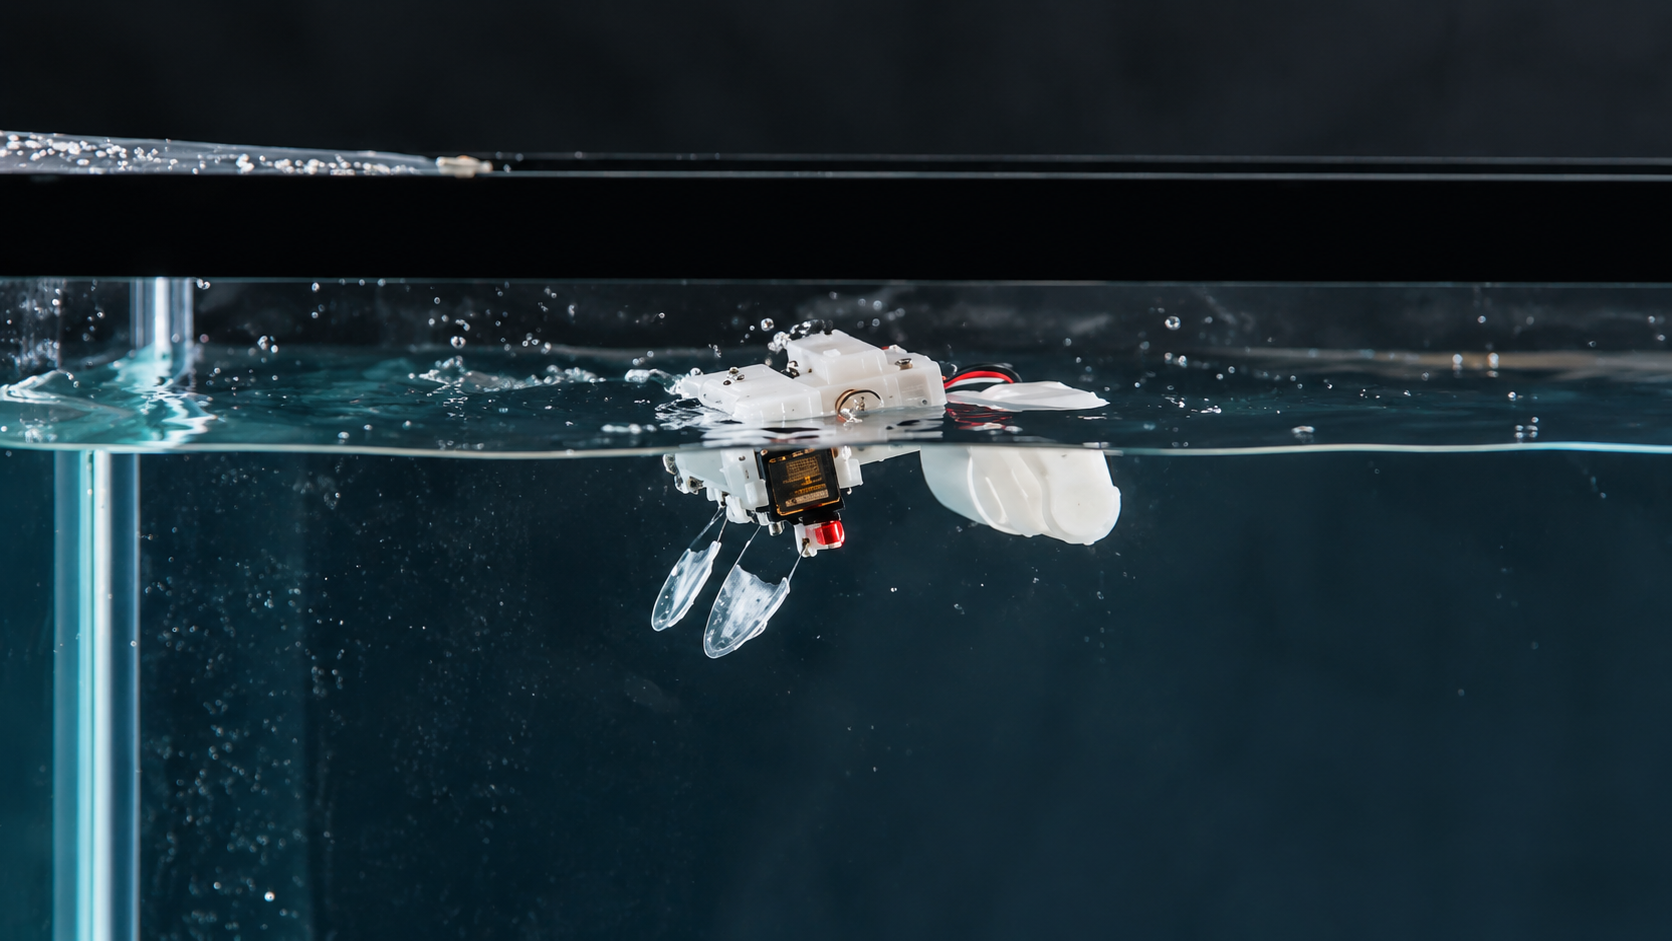
Прототип оснащен зарядной батареей и электроникой. В ходе испытаний робот прыгал по дереву, ткани, акрилу, коже, траве и песку. Он быстро поворачивался, делал сальто и поднимался на небольшие возвышенности. Под дистанционным управлением аппарат прошел по песку с мелкими камнями. Встроенные датчики света позволяют ему поворачиваться к источнику освещения.
Максимальная скорость робота — 3,21 длины корпуса в секунду. Для сравнения инженеры сделали почти такой же аппарат с жесткими ногами. Средняя скорость «жесткой» версии составляла всего 0,79 длины корпуса в секунду против 2,46 у «гибкой» машины. На мягкой ткани и траве робот с жесткими конечностями застревал.
После того, как инженеры сделали корпус аппарата водонепроницаемым, с роботом провели несколько экспериментов в воде. Для этого к гибким конечностям прикрепили лопасти. Робота запустили в открытый бассейн с подводными препятствиями. Хотя система плавания у аппарата была не откалибрована, он прошел испытание, развив скорость в 0,5 длины корпуса в секунду.